Inhalt
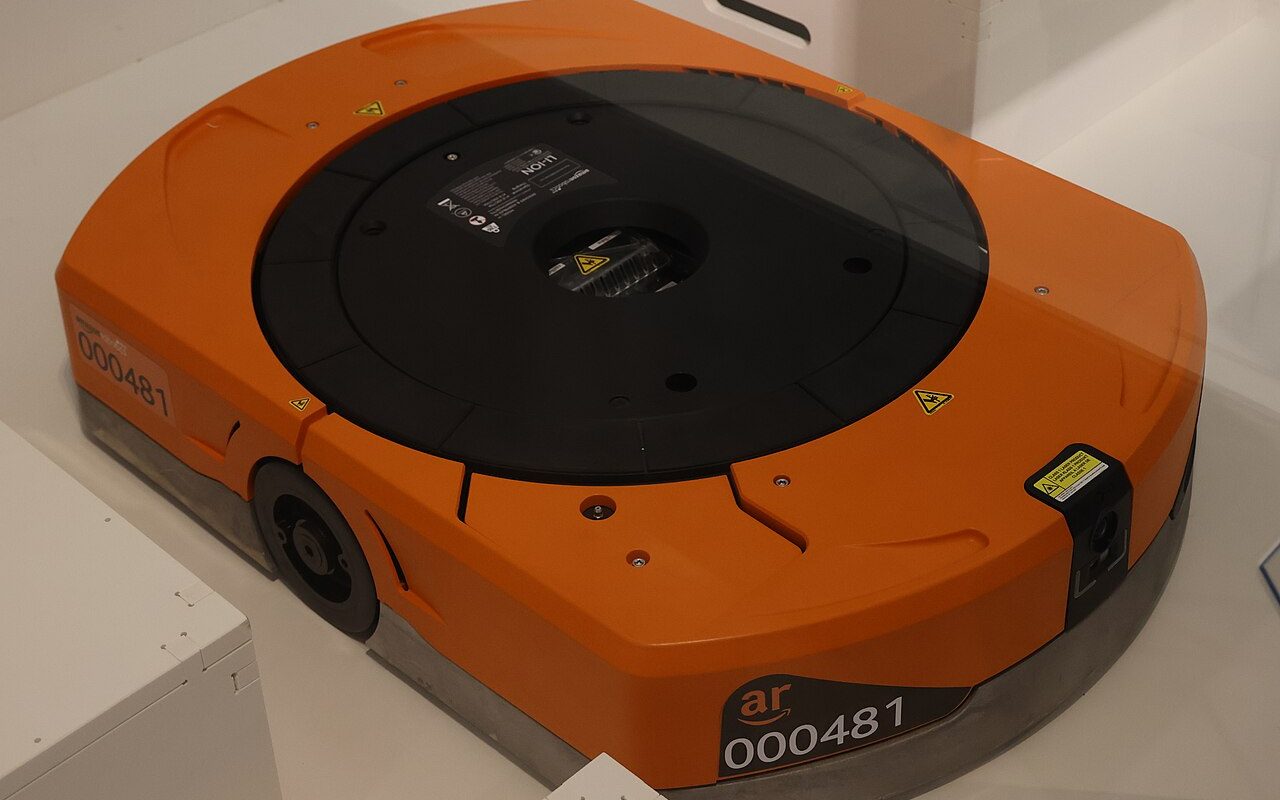
Ein mobiler Roboter kann sich in einer Halle orientieren und Transportaufträge übernehmen. Damit ist der Materialfluss noch nicht automatisiert. Wenn die Palette am Ziel keinen freien Platz findet oder der Abholpunkt regelmäßig zugestellt ist, verlagert sich das Warten lediglich auf ein anderes Fahrzeug.
Mit einer Transportbeziehung beginnen
Erfasse zunächst eine konkrete Verbindung: vom Wareneingang zu einem Puffer, zwischen zwei Fertigungsbereichen oder von der Montage zum Versand. Dabei zählen nicht nur Weglänge und Transportgewicht. Auch Bedarfsschwankungen, Rückfahrten, Ladungsträger und die Art der Übergabe beeinflussen das System.
Für die Umweltwahrnehmung sind unter anderem LiDAR-Sensoren verbreitete Bausteine. SICK erklärt in seinem Entwicklerleitfaden das Prinzip der Entfernungsmessung mit Laserimpulsen. Aus einer solchen Messfähigkeit folgt jedoch nicht, dass ein Fahrzeug jede betriebliche Verkehrssituation eigenständig lösen kann.
Der Übergabepunkt bestimmt die Alltagstauglichkeit
Wird ein Wagen manuell beladen, braucht der Ablauf eine eindeutige Fertigmeldung. Bei automatischer Übergabe müssen Fahrzeug und Station ihren Zustand austauschen. Außerdem ist zu klären, was bei falschem Ladungsträger oder unvollständig aufgelegter Last passiert. Diese Fälle sollten bereits im Pilot vorkommen.
| Bereich | Praktische Frage |
|---|---|
| Fahrweg | Wo entstehen Engstellen und Begegnungen? |
| Station | Wie wird eine abgeschlossene Übergabe erkannt? |
| Laden | Wann ist ein Fahrzeug verfügbar? |
| Ausnahme | Wer löst einen blockierten Auftrag auf? |
Eine gemeinsame Schnittstelle ist keine fertige Mischflotte
Das offizielle VDA-5050-Repository stellt die Spezifikation für die Kommunikation zwischen einer Leitsteuerung und mobilen Robotern bereit. Für ein Projekt muss trotzdem geprüft werden, welche Fassung und Funktionen die beteiligten Systeme tatsächlich unterstützen. Eine allgemeine Kompatibilitätsaussage ersetzt keinen gemeinsamen Integrationstest.
Wesentlich ist auch die Verantwortung für Karten, Aufträge und Verkehr. Wenn mehrere Steuerungen dieselbe Engstelle unabhängig verplanen, hilft die Autonomie des einzelnen Fahrzeugs wenig. Ebenso müssen priorisierte Aufträge und der Umgang mit ausgefallenen Fahrzeugen festgelegt werden.
Die Leistung am Transportauftrag messen
Vergleiche abgeschlossene Transporte, Wartezeiten und manuelle Eingriffe über eine repräsentative Schicht. Die reine Fahrgeschwindigkeit ist dafür zu eng. Ein etwas langsameres System mit gut organisierten Übergaben kann mehr nutzbare Arbeit erledigen.
Untersuche auch die leeren Ladungsträger. Ein erfolgreicher Hintransport schafft am Ziel oft neuen Rückführbedarf. Wenn leere Wagen den Übergabepunkt blockieren, stockt später der produktive Transport. Eine einfache Darstellung der Hin- und Rückwege macht solche Effekte sichtbar. Erfasse dafür, wer einen Behälter freimeldet und wann er erneut gebraucht wird. So wird aus einer einzelnen automatischen Fahrt ein zusammenhängender Ablauf, dessen Leistung sich im realen Betrieb bewerten lässt.
Unsere Einordnung: Zuerst sollten Quelle, Ziel und Ausnahmeweg funktionieren. Erst dann ist die Größe der Flotte sinnvoll zu dimensionieren. Die zugrunde liegende Datenkommunikation erklärt unser Beitrag zu MQTT in der Industrie.
Quellen & weiterführende Informationen
- SICK: LiDAR Basics ↗Abgerufen: 2026-11-05
- VDA 5050: Official Specification ↗Abgerufen: 2026-11-05