Inhalt
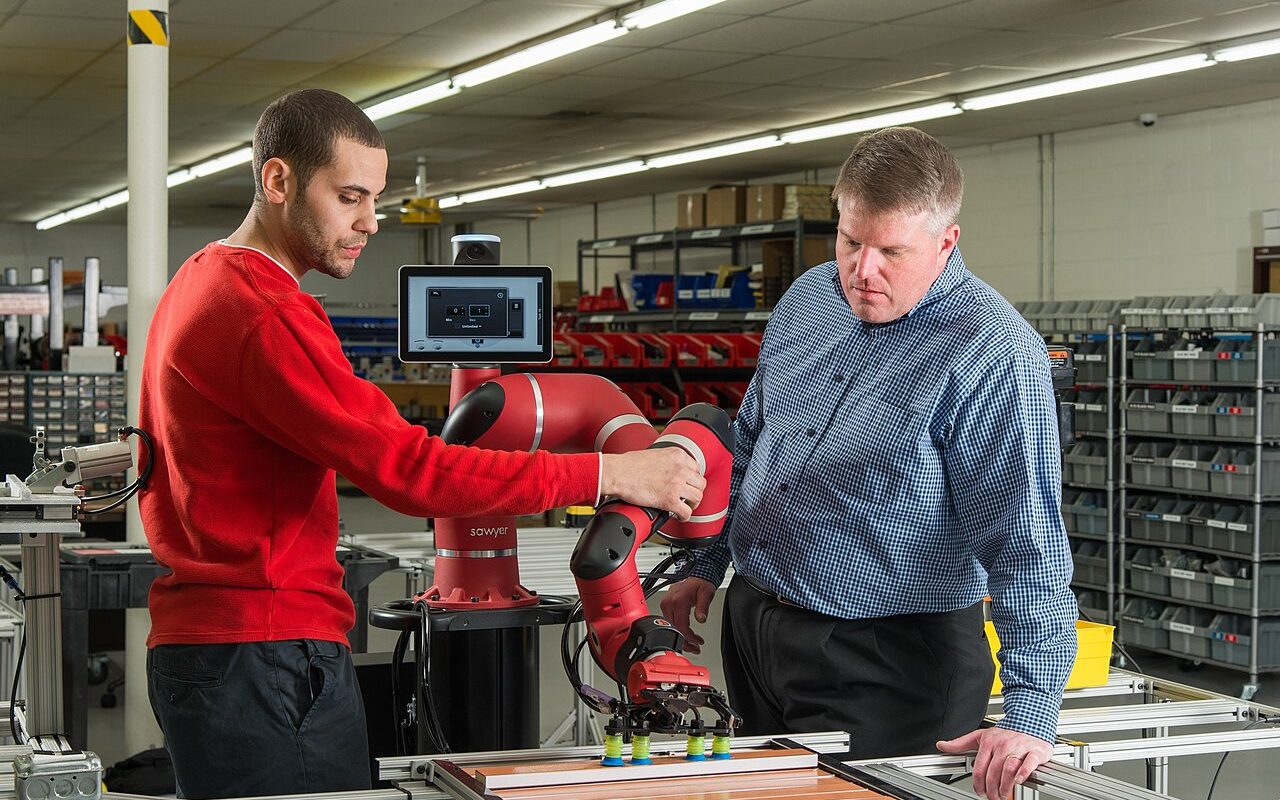
Eine Person führt einen Roboter durch eine Greifaufgabe. Kameras und Steuerung zeichnen auf, was zu sehen ist und welche Bewegungen ausgeführt werden. Aus mehreren solchen Demonstrationen kann ein Modell lernen, in ähnlichen Situationen passende Aktionen vorzuschlagen. Dieses Prinzip heißt Imitation Learning.
Was tatsächlich aufgezeichnet wird
Der offene Werkzeugkasten LeRobot verbindet unter anderem Roboteransteuerung, Datensätze und trainierbare Verhaltensmodelle. Das zugehörige Tutorial beschreibt den Weg von Kalibrierung und Teleoperation über Aufzeichnung bis zu Training und Evaluation. Es handelt sich um eine technische Anleitung, nicht um einen von AI & Machines durchgeführten Versuch.
Wichtig ist die zeitliche Zuordnung. Ein Kamerabild und die dazugehörige Aktion müssen tatsächlich zusammenpassen. Ebenso muss klar sein, welche Gelenkpositionen, Befehle und Kameras in einem Datensatz enthalten sind. Ein uneinheitlicher Datenbestand erschwert später die Fehlersuche.
Variation bewusst statt zufällig sammeln
Wenn alle Vorführungen denselben Gegenstand an derselben Stelle zeigen, bleibt offen, ob das Modell eine robustere Aufgabe gelernt hat. Gleichzeitig können zu viele Änderungen auf einmal die Auswertung unübersichtlich machen. Ein geordneter Datensatz variiert deshalb gezielt relevante Bedingungen.
| Variation | Zu prüfende Wirkung |
|---|---|
| Andere Ausgangslage | Findet das Modell einen passenden Griff? |
| Verändertes Licht | Bleibt die Wahrnehmung brauchbar? |
| Abweichende Teilform | Gilt die Aufgabe noch für dieselbe Klasse? |
Erfolgreiche Demonstration ist nicht gleich gutes Training
Eine Person kann während der Teleoperation unbewusst Informationen nutzen, die dem Modell später fehlen. Sie sieht beispielsweise das Werkstück direkt, während die Kamera den entscheidenden Bereich verdeckt. Dann enthält der Datensatz Bewegungen, deren Ursache aus den aufgezeichneten Beobachtungen nicht erkennbar ist.
Prüfe deshalb die Aufnahmen aus Sicht des späteren Systems. Sind die relevanten Merkmale sichtbar? Sind Fehlerfälle gekennzeichnet? Bleibt die Kalibrierung über die Aufzeichnung hinweg konsistent? Solche Fragen sind oft hilfreicher als das bloße Sammeln zusätzlicher Daten.
Die Prüfung getrennt halten
Für die Bewertung sollten neue Ausgangssituationen verwendet werden, die nicht einfach die aufgezeichneten Episoden wiederholen. Dokumentiere Erfolgskriterium, Versuche und Abbrüche. Auch die Frage, ob eine Person nachhelfen musste, gehört zum Ergebnis.
Die Definition von Erfolg sollte vor der Sammlung feststehen. Reicht es, ein Objekt aus dem Ausgangsbereich zu bewegen, oder muss es korrekt orientiert in einer Aufnahme liegen? Unterschiedliche Ziele erzeugen unterschiedliche Demonstrationen. Auch ein scheinbar erfolgreicher Versuch kann für den späteren Prozess unbrauchbar sein, wenn die Ablagequalität nicht genügt. Ein klarer Endzustand macht daher Datenerfassung und Evaluation zugleich besser vergleichbar und verhindert, dass nur besonders gelungene Ausschnitte betrachtet werden.
Unsere Einordnung: Imitation Learning senkt bei manchen Aufgaben den Aufwand für das direkte Programmieren von Verhalten. Es verlagert Arbeit zugleich in Datenerfassung und Evaluation. Welche Rolle Simulation dabei spielt, erklärt der Überblick zu Physical AI.
Quellen & weiterführende Informationen
- Hugging Face: LeRobot ↗Abgerufen: 2026-11-05
- Hugging Face: Imitation Learning on Real-World Robots ↗Abgerufen: 2026-11-05