Inhalt
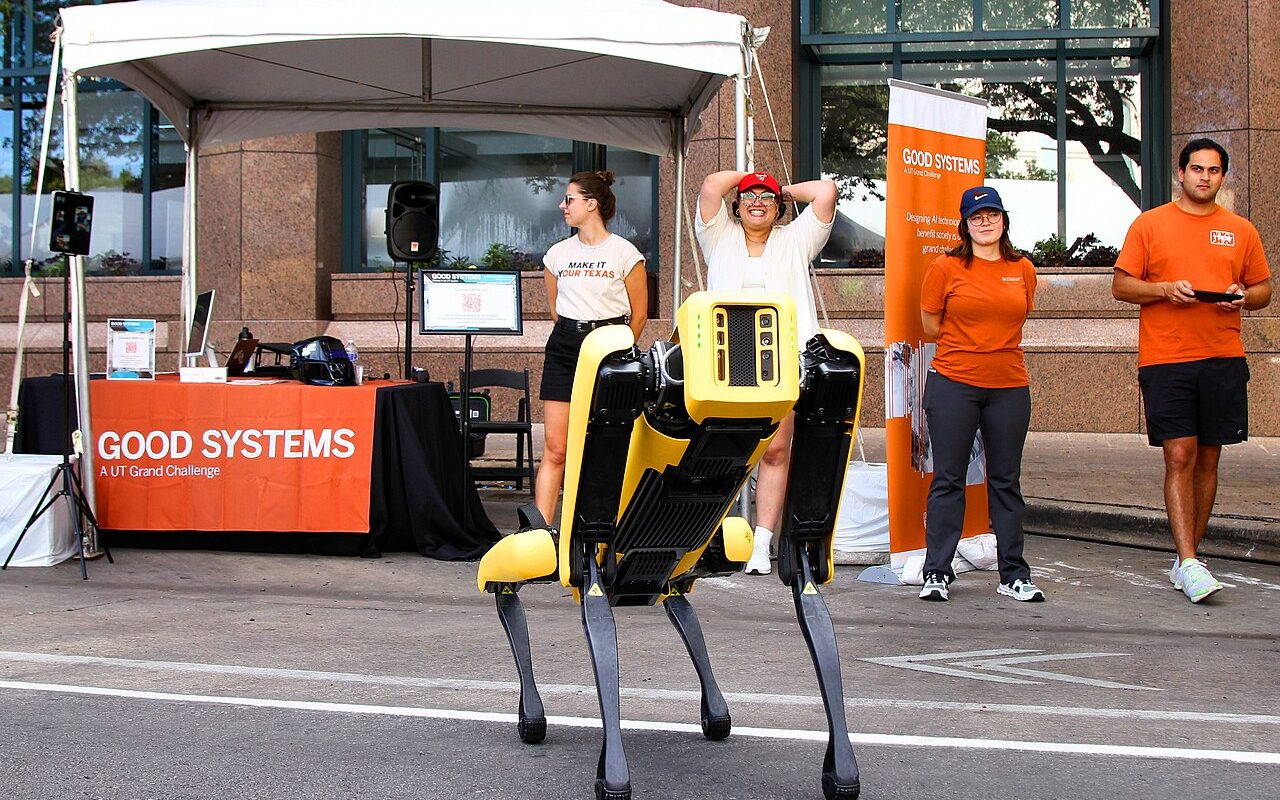
Ein Roboterhund, der durch eine Anlage läuft, liefert zunächst Bewegung. Einen Nutzen erzeugt er erst, wenn am Ende eine verwertbare Information entsteht: ein dokumentierter Zustand, eine auffällige Veränderung oder eine präzise wiederholte Aufnahme. Deshalb sollte jeder geplante Rundgang mit einer konkreten Prüfaufgabe beginnen.
Mobile Messaufgaben statt Technikvorführung
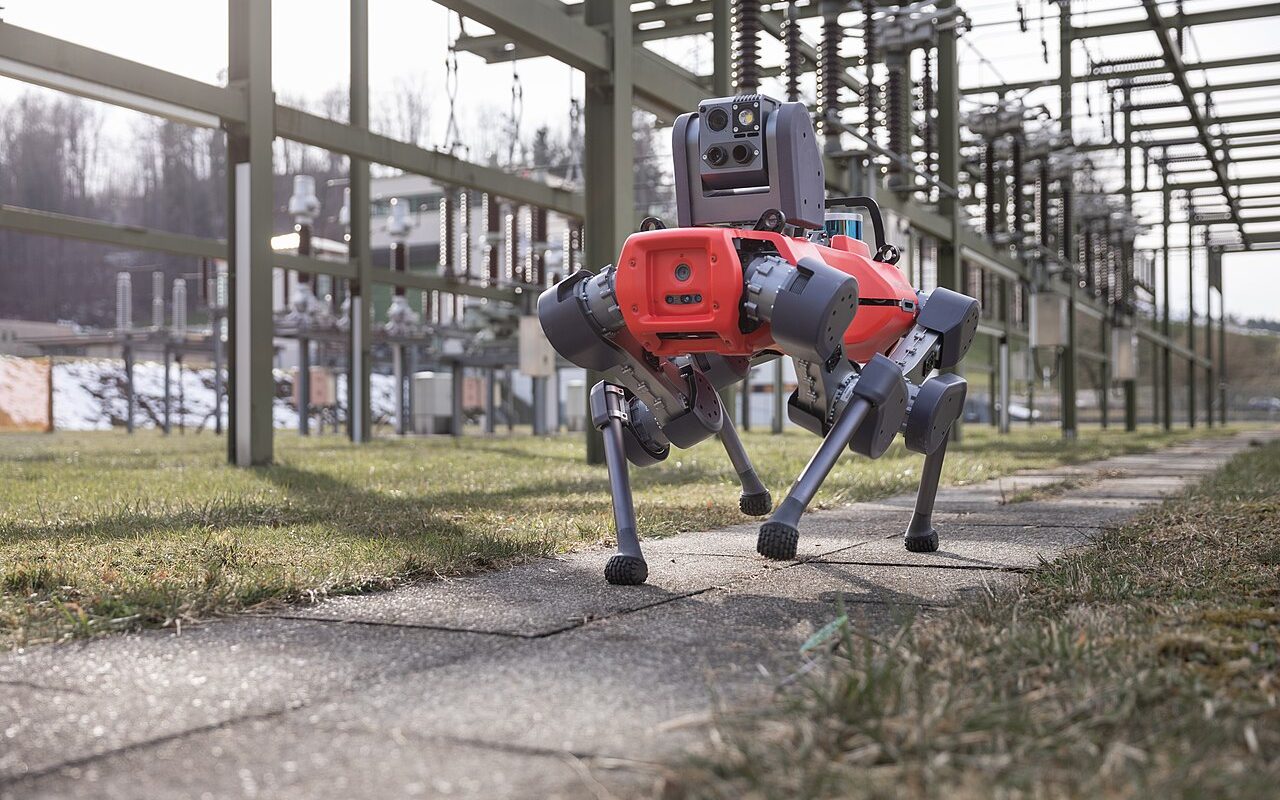
Boston Dynamics beschreibt Spot als mobile Plattform für Inspektions- und Erfassungsaufgaben. ANYbotics richtet ANYmal ebenfalls auf autonome Inspektionen aus. Welche Ausstattung und Messaufgabe geeignet sind, muss für den jeweiligen Einsatz bestimmt werden. Herstellerdarstellungen ersetzen keine Prüfung an den eigenen Messstellen.
Gute Prüfpunkte sind wiederholbar
Wer einen Zustand vergleichen möchte, benötigt möglichst gleichartige Aufnahmen. Dazu gehören Position, Blickrichtung und der relevante Betriebszustand. Ein Foto aus anderer Entfernung kann eine Veränderung vortäuschen oder verdecken. Eine aussagekräftige Dokumentation sollte deshalb festhalten, was gemessen wurde und unter welchen Bedingungen.
Der Rundgang sollte nicht einfach eine menschliche Route kopieren. Prüfe stattdessen jede Station: Welche Information wird benötigt? Wie häufig? Welche Bereiche müssen erreichbar sein? Gibt es eine fest installierte Lösung, die denselben Punkt einfacher überwachen kann? Eine mobile Plattform ist besonders dort interessant, wo mehrere verteilte Stellen sinnvoll zusammengefasst werden können.
Ein Befund braucht einen Empfänger
Eine zusätzliche Datenmenge hilft wenig, wenn niemand für ihre Auswertung zuständig ist. Vor dem Start sollte feststehen, wer auffällige Ergebnisse erhält, wie sie eingeordnet werden und wann ein Mensch nachprüft. Auch unvollständige Runden müssen sichtbar sein. Fehlende Daten dürfen nicht wie ein unauffälliger Zustand erscheinen.
- Prüfpunkte mit verständlicher Bezeichnung versehen.
- Erwartete Messung und zulässige Abweichung beschreiben.
- Nicht erreichbare Stationen gesondert melden.
- Rückkehr, Laden und Wiederanlauf im Versuch prüfen.
Die eigentliche Abnahme
Ein sinnvoller Pilot umfasst einen normalen Rundgang und bewusst ausgewählte Unterbrechungen. Dazu können ein versperrter Weg oder ein nicht lesbares Anzeigeelement gehören. Gemessen wird, ob der Roboter die Aufgabe vollständig erfüllt oder einen verständlichen Fehlerzustand meldet. Unsere Einordnung: Die beste Route ist diejenige, deren Ergebnis eine nachvollziehbare Entscheidung unterstützt. Die bloße Anzahl zurückgelegter Meter ist dafür kein guter Erfolgsmaßstab.
Wann reicht eine feste Messstelle?
Wenn eine einzige Größe an einem dauerhaft unveränderten Punkt benötigt wird, sollte auch eine fest installierte Erfassung betrachtet werden. Ein Roboterhund wird nicht allein dadurch sinnvoll, dass ein Ort grundsätzlich erreichbar ist. Sein Vorteil muss sich aus der gesamten Aufgabe ergeben, etwa aus mehreren verteilten Prüfpunkten oder wechselnden Routen. Stelle deshalb zunächst eine Liste der benötigten Informationen zusammen und vergleiche anschließend die Möglichkeiten ihrer Erfassung. Das vermeidet einen Pilotversuch, der zwar zuverlässig fährt, aber keine zusätzlich benötigte Information liefert.
Quellen & weiterführende Informationen
- Boston Dynamics: Spot ↗Abgerufen: 2026-11-05
- ANYbotics: Autonomous robotic inspection solutions ↗Abgerufen: 2026-11-05