Inhalt
Ein Roboter nimmt ein Rohteil auf, legt es in die CNC-Maschine und holt später das fertige Werkstück heraus. Der sichtbare Bewegungsablauf ist kurz. Damit er über längere Zeit zuverlässig funktioniert, müssen jedoch mehrere Systeme denselben Zustand verstehen.
Was Hersteller zeigen und was der Betrieb prüfen muss
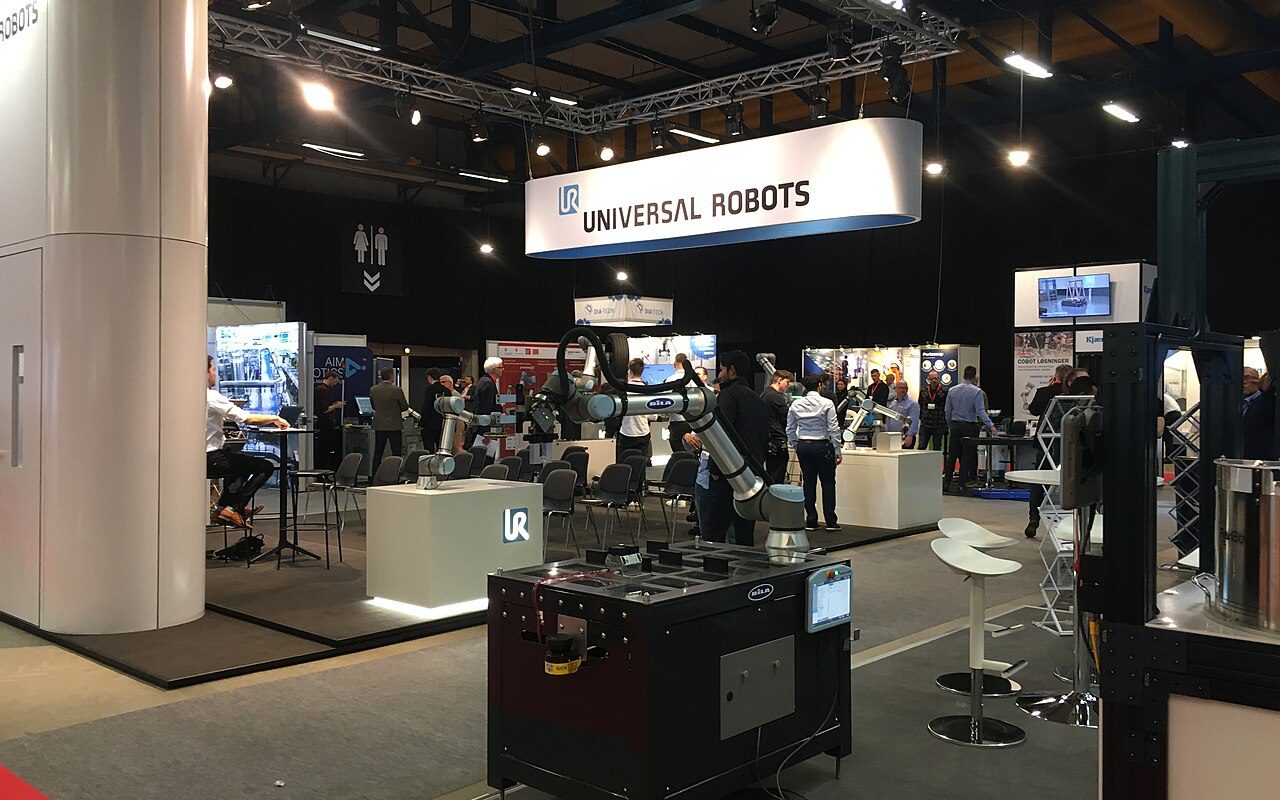
Universal Robots nennt Maschinenbeschickung als Einsatzgebiet seiner Roboter und betont dabei unter anderem passende Endeffektoren. Die dort gezeigten Anwendungsbeispiele sind Herstellerinformationen. Ob sich ein vergleichbares Konzept für eine konkrete CNC-Maschine eignet, hängt von Werkstücken, Schnittstellen und Arbeitsorganisation ab.
Die wichtigste Vorarbeit ist eine vollständige Prozessaufnahme: Wie kommt das Rohteil an? Wie wird seine Orientierung erkannt? Ist die Spannfläche sauber? Woran erkennt die Zelle, dass das Werkstück korrekt sitzt? Wie wird ein Teil nach einer unterbrochenen Bearbeitung behandelt? Jede offene Frage kann später einen manuellen Eingriff erfordern.
Die Übergabe ist wichtiger als die schönste Bahn
Die Zelle benötigt eindeutige Signale für Tür, Spannmittel und Maschinenzustand. Ein gesetztes Startsignal beweist noch nicht, dass ein Bearbeitungsprogramm tatsächlich läuft. Ebenso darf ein fehlendes Rückmeldesignal nicht dazu führen, dass der Roboter einen unklaren Zustand durch eine weitere Bewegung übergeht.
| Schnittstelle | Zu definierender Zustand |
|---|---|
| Rohteilpuffer | Teil vorhanden und richtig ausgerichtet |
| Spannmittel | Geöffnet, geschlossen und plausibel belegt |
| CNC-Steuerung | Bereit, in Bearbeitung oder gestört |
| Fertigteilablage | Freier Platz und eindeutige Zuordnung |
Nebenzeiten ehrlich erfassen
Zur Zykluszeit gehören auch Greiferwechsel, Türbewegung, Reinigung, Messung und Ablage. Der schnellste Roboterweg hilft wenig, wenn das Ausblasen der Aufnahme oder ein wechselnder Teilepuffer den Ablauf bestimmt. Für einen belastbaren Vergleich sollte dieselbe Aufgabe mit denselben Qualitätsanforderungen betrachtet werden.
Prüfe außerdem den Materialvorrat für die gewünschte unbeaufsichtigte Zeit. Ein Roboter kann nur weiterarbeiten, solange Werkzeuge, Rohteile und freie Ablageplätze verfügbar sind. Auch Ausschussteile und Prüfstücke benötigen einen definierten Weg.
Ein Fehler muss nachvollziehbar enden
Ein verlorenes Teil oder eine nicht bestätigte Spannung verlangt einen klaren Zustand mit verständlicher Diagnose. Bediener brauchen eine Möglichkeit, den Ablauf geordnet fortzusetzen. Ein Neustart ohne Wissen darüber, welches Teil gerade wo liegt, kann neue Probleme schaffen.
Bei wechselnden Losen ist der Rüstvorgang ein eigener Teil der Lösung. Teileaufnahme, Greiferparameter und Maschinenprogramm müssen zur selben Variante gehören. Ein sichtbar ausgewählter Auftrag kann diese Zuordnung verständlicher machen als mehrere voneinander unabhängige Menüs. Prüfe im Pilot deshalb auch einen vollständigen Wechsel zwischen zwei realen Teilefamilien. Der Zeitbedarf dafür beeinflusst die nutzbare Kapazität häufig stärker als eine kleine Verbesserung am einzelnen Bewegungszyklus innerhalb einer langen Serie.
Unsere Einordnung: CNC-Beschickung ist ein guter Kandidat für einen begrenzten Pilot, wenn die Übergaben beherrschbar sind. Die Auswahl eines passenden ersten Projekts vertieft unser Beitrag Robotik für KMU.
Quellen & weiterführende Informationen
- Universal Robots: Machine Tending ↗Abgerufen: 2026-11-05