Inhalt
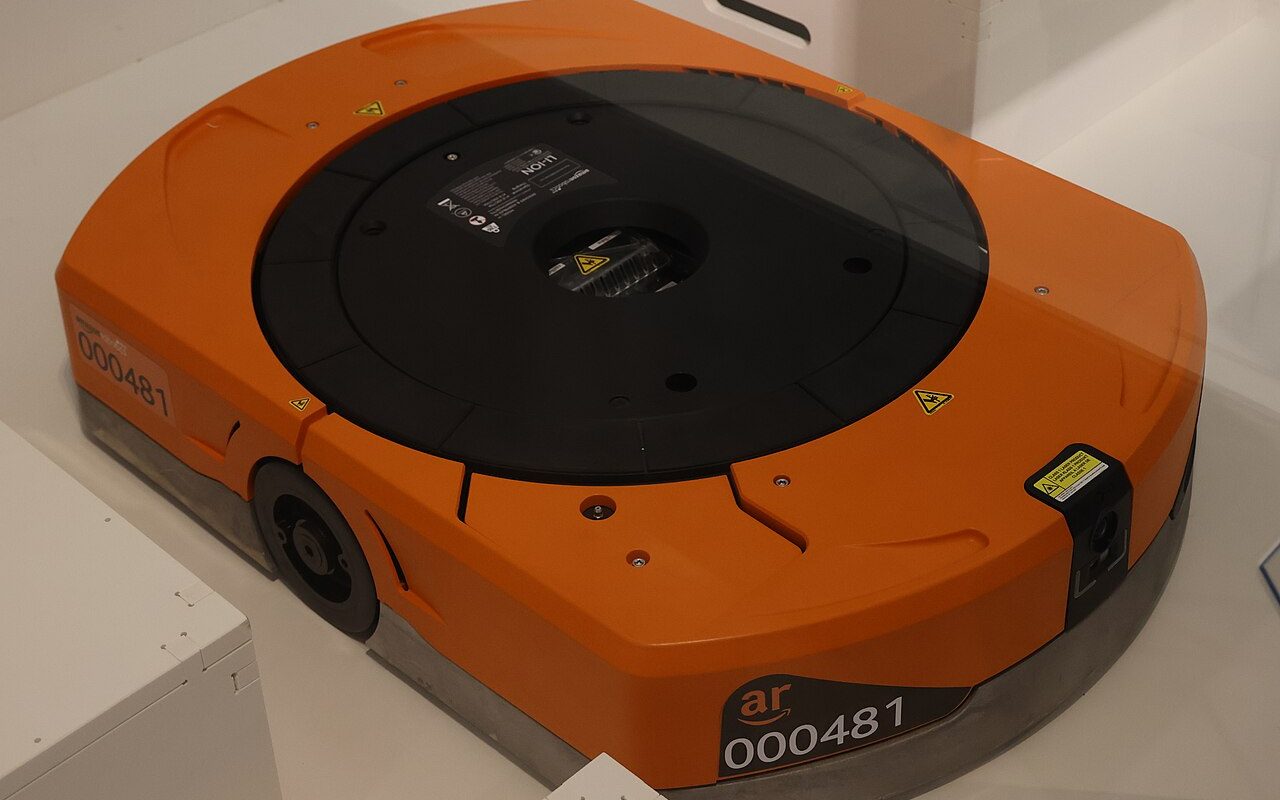
Eine Kiste zum Arbeitsplatz zu bringen und den richtigen Artikel daraus zu entnehmen sind zwei verschiedene Automatisierungsaufgaben. Genau diese Schnittstelle rückt Geek+ mit RoboShuttle V5 in den Mittelpunkt. Der chinesische Fachportalbericht von Robotik Online vom 27. April 2026 greift die Vorstellung des Systems auf. Die Veröffentlichung nennt Geek+ ausdrücklich als Quelle; sie ist daher als verbreitete Herstellerinformation einzuordnen, nicht als unabhängiger Lagertest.
Was V5 zusammenführen soll
Geek+ stellte V5 laut eigener Mitteilung vom 25. März 2026 zur LogiMAT vor. Der Hersteller beschreibt eine in die Lagerplattform integrierte Roboterarmstation, deren Wahrnehmung und Greifentscheidungen auf Geek+ Brain aufbauen. Behälterbereitstellung, Transport und Entnahme sollen gemeinsam gesteuert werden. Geek+ bewirbt außerdem eine lokale Ausführung des Modells und die Anpassung an unterschiedliche Artikel ohne zusätzliches Training für die meisten Sortimentspositionen. Das sind Herstellerangaben; eine Erfolgsquote für ein beliebiges Kundensortiment folgt daraus nicht.
Der Engpass verschiebt sich zum einzelnen Artikel
Die fachliche Einordnung beginnt bei einer einfachen Frage: Was passiert zwischen dem Eintreffen der Quellkiste und dem Weiterfahren der Auftragskiste? In einem gedachten Versandlager mit Ladekabeln, Textiltaschen und Kosmetikschachteln sieht dieser Schritt jeweils anders aus. Ein Kabelbeutel kann sich verformen, eine Schachtel kann unter einer zweiten liegen, ein Textiletikett kann die Artikelidentifikation erschweren. Diese Beispiele beschreiben mögliche Prüfaufgaben, keine von uns beobachteten V5-Fehler.
Für die Abnahme wäre deshalb eine Sortimentsmatrix aussagekräftiger als ein besonders schneller Einzelgriff. Sie sollte harte und weiche Verpackungen, transparente Folien, schlecht sichtbare Etiketten sowie eng belegte Behälter enthalten. Entscheidend wäre die Frage, welche Artikel ohne Vorarbeit funktionieren und welche erst nach Umverpackung oder Anpassung der Lagerung. Eine vermeintlich universelle Station kann wirtschaftlich interessant bleiben, obwohl sie einen klar begrenzten Ausschlusskatalog benötigt.
Ein richtiger Griff ist noch kein richtiger Auftrag
Auch die Fehlerdefinition verdient Aufmerksamkeit. Eine Station kann ein Objekt sicher aufnehmen und trotzdem die falsche Variante liefern. Zwei nahezu gleiche Verpackungen können unterschiedliche Größen oder Chargen enthalten. Die Auftragsebene braucht deshalb eine unabhängige Bestätigung des ausgewählten Artikels. Wie diese Bestätigung aussieht, hängt vom Lagerprozess ab: Barcode, Gewicht, zusätzliche Sichtprüfung oder eine Kombination können Bestandteil des vereinbarten Konzepts sein.
Bei einem Fehlversuch muss die Steuerung anschließend entscheiden, ob sie erneut greift, einen anderen Behälter vorzieht oder die Aufgabe an einen Menschen übergibt. Werden alle schwierigen Fälle sofort ausgeschleust, kann die Greifstation auf ihren eigenen Messwerten hervorragend aussehen und gleichzeitig einen wachsenden Nacharbeitsplatz erzeugen. Für einen fairen Vergleich sollten solche Übergaben als Arbeitsaufwand desselben Auftrags erfasst werden.
Die Warteschlange gehört zur Maschine
Unsere Bewertung des Ansatzes richtet sich daher auf die Verbindung von Materialfluss und Manipulation. Wenn die Armstation auf Nachschub wartet, hilft eine höhere theoretische Greifgeschwindigkeit wenig. Wenn fertige Auftragsbehälter nicht rechtzeitig abgeholt werden, blockiert die Station trotz gelungener Entnahme. Ein gemeinsames System kann diese Abhängigkeiten koordinieren; nachzuweisen wäre das unter dem tatsächlichen Mix aus kleinen Bestellungen, Sammelaufträgen und Nachschubbewegungen.
Für einen Pilotbetrieb bietet sich eine Auswertung pro vollständig abgeschlossenem Auftrag an. Darin sollten Wartezeit, beschädigte Ware, manuelle Eingriffe und Wiederholungsversuche gemeinsam erscheinen. Zusätzlich braucht das Lager einen beschriebenen Weiterbetrieb bei Ausfall der Armstation. So wird aus der interessanten V5-Architektur eine überprüfbare Betriebsentscheidung: Welcher Teil des eigenen Sortiments lässt sich mit welchem Restaufwand zuverlässig abwickeln?
Ein ergänzender Blick auf die Planung des AMR-Materialflusses hilft, diese Abhängigkeiten zu ordnen. Für V5 wäre besonders zu klären, welche Bestände an der Station gepuffert werden und ob derselbe Engpass auch bei kurzfristig verändertem Auftragsmix beherrscht wird. Die Abnahme sollte diese Veränderung ausdrücklich enthalten.
Quellen & weiterführende Informationen
- Robotik Online: RoboShuttle V5 und integriertes Picking ↗Veröffentlicht: 2026-04-27 · Abgerufen: 2026-11-06
- Geek+: Vorstellung RoboShuttle V5 ↗Veröffentlicht: 2026-03-25 · Abgerufen: 2026-11-06