Inhalt
Eine Tasse lässt sich am Henkel, am Rand oder am Körper greifen. Menschen wählen fast nebenbei einen passenden Griff. Für einen Roboter sind das unterschiedliche Aufgaben mit jeweils anderen Kontaktstellen. Genau hier zeigt sich, warum eine menschenähnliche Hand zwar Möglichkeiten eröffnet, aber keine universelle Lösung ist.
Beweglichkeit schafft Optionen
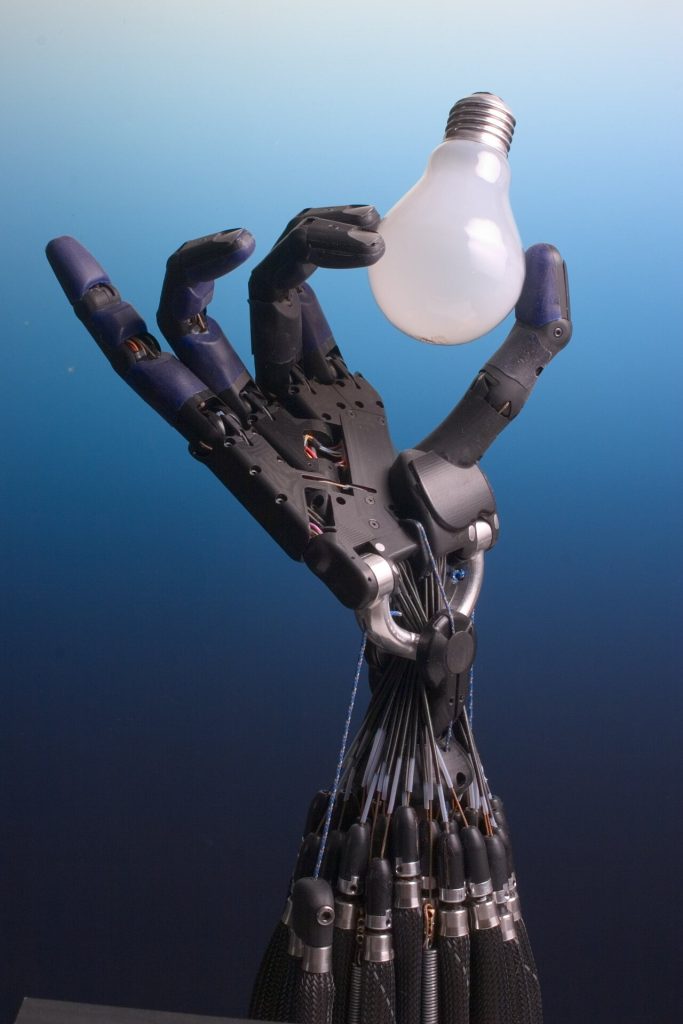
Der Hersteller Shadow Robot beschreibt seine Dexterous Hand als Forschungs- und Entwicklungswerkzeug mit sehnengesteuerten Fingern und verschiedenen taktilen Optionen. Solche Hände erlauben die Untersuchung komplexer Manipulation. Die Ausstattung allein beweist aber keine zuverlässige Beherrschung beliebiger Alltagsgegenstände.
Viele Gelenke vergrößern zunächst die Zahl möglicher Handstellungen. Das System muss daraus eine passende wählen, Bewegungen koordinieren und auf den tatsächlichen Kontakt reagieren. Eine weitere bewegliche Achse ist also gleichzeitig zusätzliche Freiheit und zusätzliche Abstimmungsarbeit.
Der entscheidende Moment liegt nach dem Berühren
Die Hand kann einen Gegenstand optisch korrekt anfahren und trotzdem scheitern. Er rutscht, verformt sich oder liegt anders in der Hand als erwartet. Ein sinnvoller Versuch betrachtet deshalb nicht nur das Schließen der Finger. Er umfasst Anheben, Transport, gegebenenfalls Umorientieren und kontrolliertes Ablegen.
Bei empfindlichen Objekten ist außerdem nicht der maximale Kraftwert entscheidend. Gesucht ist ein ausreichend stabiler Griff mit vertretbarer Belastung. Für jedes Objekt muss klar sein, welcher Schaden als Fehlschlag zählt. Ein erfolgreich transportiertes, aber eingedrücktes Verpackungsteil wäre keine erfolgreiche Handhabung.
Wann ein einfacher Greifer besser passt
Wenn immer dasselbe Bauteil an derselben Stelle liegt, kann ein angepasster Greifer leichter beherrschbar sein. Eine vielseitige Hand wird interessant, wenn sich Gegenstände, Positionen und Manipulationsschritte tatsächlich ändern. Der Vergleich sollte deshalb die gesamte Aufgabe berücksichtigen, nicht die Ähnlichkeit zu einer menschlichen Hand.
- Welche Objektvarianten sind Bestandteil der Aufgabe?
- Muss innerhalb der Hand umgegriffen werden?
- Wie werden Verrutschen und Beschädigung erkannt?
- Wie aufwendig sind Reinigung und Austausch verschlissener Kontaktflächen?
Was eine gute Demonstration zeigen sollte
Überzeugend ist eine zusammenhängende Serie mit wechselnden Ausgangslagen und dokumentierten Fehlschlägen. Besonders aufschlussreich ist der Umgang mit einem unvollständigen Griff: Erkennt der Roboter ihn und setzt neu an, oder transportiert er unsicher weiter? Im Haushalt wird diese Frage wegen der Vielfalt an Gegenständen besonders wichtig.
So lässt sich eine Greifaufgabe eingrenzen
Nimm als Gedankenbeispiel einen verschlossenen Karton, der ohne Umgreifen umgesetzt werden soll. Beschreibe Gewichtsstreuung, mögliche Griffseiten und den Platz zum Anfahren. Vergleiche das mit einer Aufgabe, bei der ein Schlüssel innerhalb der Hand gedreht werden muss. Beide heißen umgangssprachlich Greifen, verlangen aber sehr unterschiedliche Bewegungen. Erst mit dieser Unterscheidung lässt sich beurteilen, ob zusätzliche Fingerbeweglichkeit gebraucht wird. Die Zahl der Gelenke ist anschließend eine technische Eigenschaft der ausgewählten Lösung und nicht das Ziel der Beschaffung.
Quellen & weiterführende Informationen
- Shadow Robot: Dexterous Hand Series ↗Abgerufen: 2026-11-05