Inhalt
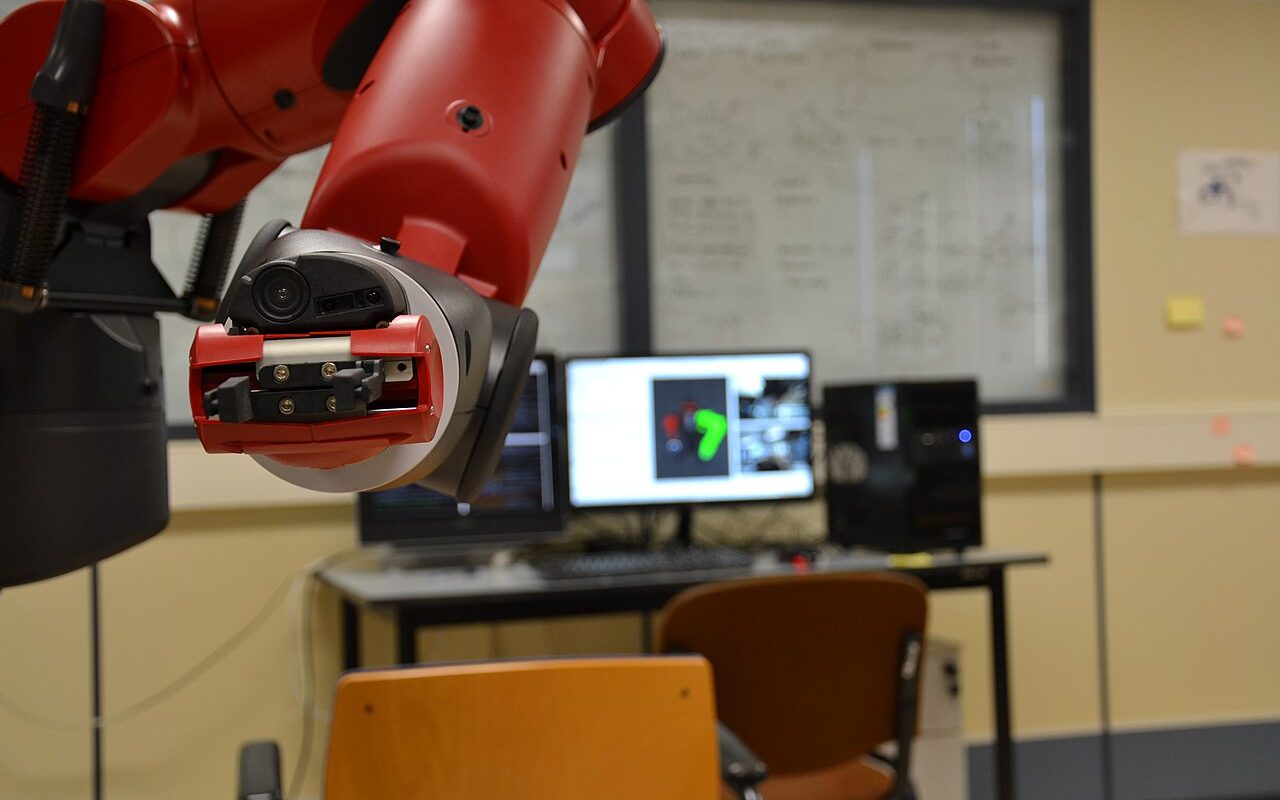
Ein Roboter kann eine Position präzise anfahren und das Teil trotzdem verlieren. Die Verbindung zwischen Maschine und Werkstück verdient deshalb mindestens so viel Aufmerksamkeit wie der Arm selbst. Ein geeigneter Greifer muss das Teil aufnehmen, während der Bewegung halten und kontrolliert wieder freigeben.
Beim Werkstück beginnen
Erfasse Masse, Schwerpunkt, Form und Oberflächenzustand. Ein trockenes Musterteil kann sich anders verhalten als ein öliges Teil aus der laufenden Fertigung. Flexible Verpackungen, poröse Kartons und empfindliche Beschichtungen stellen wiederum andere Anforderungen. Prüfe deshalb echte Varianten und zulässige Grenzfälle.
Der Hersteller Schmalz stellt Grundlagen zu Vakuumsystemen und ihren Komponenten bereit. Vakuumtechnik ist eine Möglichkeit der automatisierten Handhabung, muss aber als vollständiges System aus Kontaktfläche, Erzeugung, Leitungen und Überwachung betrachtet werden. Die Auswahl eines Saugers allein beantwortet die Anwendung noch nicht.
Vakuum und Finger haben unterschiedliche Stärken
| Prinzip | Wichtiger Prüfpunkt |
|---|---|
| Vakuum | Dichtheit und geeignete Kontaktfläche |
| Mechanische Finger | Erreichbare Greifflächen und zulässige Kräfte |
| Formangepasste Aufnahme | Varianten und eindeutige Orientierung |
Ein mechanischer Greifer kann ein Teil formschlüssig halten, benötigt dafür jedoch passende Angriffsstellen. Vakuum kann freie Oberflächen nutzen, reagiert aber auf Leckagen und Oberflächenunterschiede. Bei weichen Teilen ist außerdem zu prüfen, ob die Aufnahme ihre Form unzulässig verändert. Es gibt daher keinen grundsätzlich besten Greifertyp.
Beschleunigung verändert die Aufgabe
Der Greifer trägt nicht nur die statische Gewichtskraft. Bei Bewegungen wirken zusätzliche Belastungen. Ein langer Abstand zwischen Greifpunkt und Schwerpunkt kann ein Kippmoment erzeugen. Auch Kabel, Schläuche und Adapter erhöhen die bewegte Last. In die Roboterauswahl gehört deshalb das gesamte Werkzeugpaket samt Teil.
Das sichere Halten ist nur die halbe Aufgabe. Ein Teil muss am Ziel reproduzierbar liegen. Klebt es am Sauger oder verhakt sich beim Öffnen, kann die nächste Station eine falsche Ausgangslage erhalten. Die Ablage verdient deshalb eigene Tests.
Eine greifbare Abnahme vereinbaren
Lege fest, welche Teilezustände geprüft werden: verschmutzt, minimal und maximal groß, ungünstig ausgerichtet oder am Rand der zulässigen Masse. Beobachte Fehlgriffe, sichtbare Beschädigungen und die Wiederholbarkeit der Ablage. Ein einzelner gelungener Griff reicht für die Bewertung nicht aus.
Verschleiß sollte bereits im Konzept sichtbar werden. Ein austauschbarer Kontaktbelag oder gut erreichbarer Sauger lässt sich im Alltag leichter instand halten als eine schwer zugängliche Sonderkonstruktion. Lege fest, woran eine nachlassende Haltequalität erkannt wird und wie ein Ersatzteilwechsel überprüft werden kann. Auch die Wiederherstellung der korrekten Werkzeugposition gehört dazu. Ein Greifer ist schließlich kein einmalig eingestelltes Demonstrationsobjekt, sondern ein regelmäßig belastetes Betriebsmittel mit eigener Wartungsaufgabe.
Unsere Einordnung: Gut gewählte Greifflächen können eine ansonsten komplizierte Robotikaufgabe erheblich vereinfachen. Für ungeordnete oder variable Teile kann zusätzliche Bildverarbeitung notwendig werden. Sie kompensiert jedoch keine mechanisch ungeeignete Aufnahme.
Quellen & weiterführende Informationen
- Schmalz: Vacuum Knowledge ↗Abgerufen: 2026-11-05