Inhalt
- H2 und H1: Die technischen Daten nebeneinander
- Mehr Armgelenke: Relevant für die Werkzeugausrichtung
- Drehmoment und Nutzlast sind verschiedene Angaben
- Der Akkuvergleich sagt mehr als eine Laufzeitwerbung
- H2 EDU: Die Entwicklungsvariante verdient eine eigene Betrachtung
- Für wen die Unterschiede wichtig sind
- Quellen
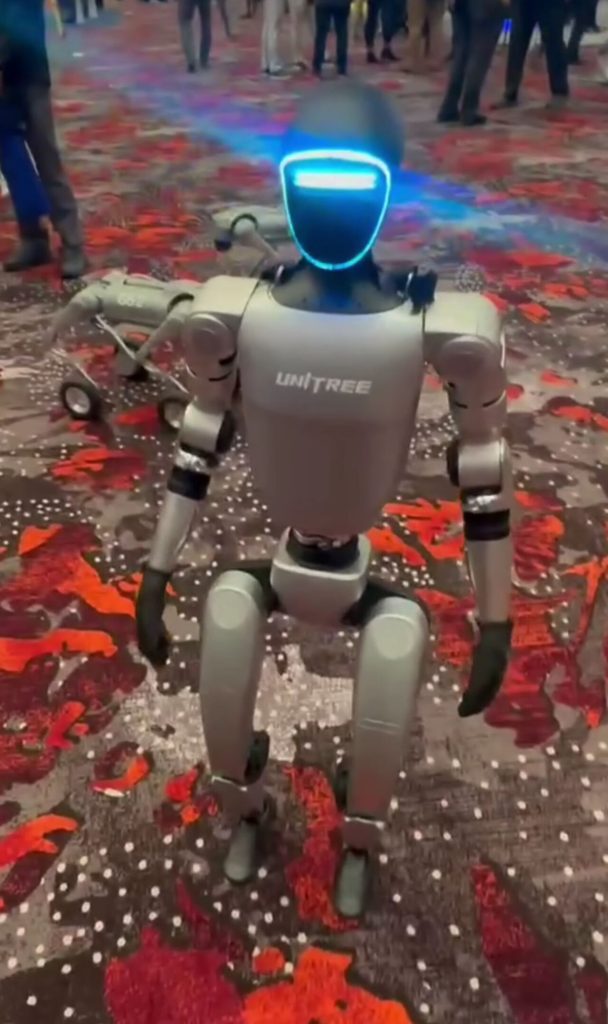
Der Unitree H2 ist ein großer humanoider Roboter, bei dem sich ein Blick unter die Verkleidung lohnt. Interessant sind seine Gelenkanordnung, die Energieversorgung und die Trennung zwischen Basis- und Entwicklungsvariante. Die chinesische Berichterstattung griff seine Vorstellung bereits im Oktober 2025 auf. Für diese Produktvorstellung vergleichen wir den am 7. November 2026 abrufbaren Herstellerstand mit dem H1. Wir behandeln H1 und H2 als unterschiedliche Modelle derselben Marke; ein direkter Austausch oder ein bestimmter Upgradepfad wird daraus nicht abgeleitet.
Einordnung: Produktvorstellung und Datenvergleich, kein eigener Praxistest. Alle Produktwerte stammen von Unitree. Sie beschreiben nicht automatisch eine unter identischen Bedingungen gemessene Leistung.
H2 und H1: Die technischen Daten nebeneinander
Die Tabelle nutzt die H2-Produktseite und die offizielle H1-/H1-2-Übersicht. In der rechten Spalte steht ausdrücklich der H1, nicht der anders ausgestattete H1-2.
| Merkmal | Unitree H2 | Unitree H1 |
|---|---|---|
| Höhe | 1.820 mm | etwa 1.800 mm |
| Gewicht | etwa 70 kg, einschließlich Akku | etwa 47 kg; Akkuabgrenzung nicht ausdrücklich genannt |
| Körper-Freiheitsgrade | 31 Gelenkmotoren, ohne optionale Handkonfiguration | Gesamtsumme hier nicht ausgewiesen |
| Je Arm / je Bein | 7 / 6 Freiheitsgrade | 4 / 5 Freiheitsgrade |
| Gelenkdrehmoment, Spitze | Arm maximal 120 Nm; Bein maximal 360 Nm | Arm etwa 75 Nm; Knie etwa 360 Nm |
| Akkuenergie | 972 Wh | 864 Wh |
| Wahrnehmung | Stereokamera | 3D-Lidar und Tiefenkamera |
Die Angaben enthalten unterschiedliche Abgrenzungen. Beim Gewicht fehlt für den H1 die ausdrückliche Akkuangabe. Auch ein maximaler Wert für ein Beingelenk ist nicht automatisch eine gleichartige Knie-Messung. Deshalb berechnen wir daraus weder eine pauschale Gewichtsverschlechterung noch einen allgemeinen Kraftgewinner.
Mehr Armgelenke: Relevant für die Werkzeugausrichtung
Beim Greifen zählt nicht nur, ob eine Hand einen Punkt erreicht. Ein Werkzeug muss auch in der richtigen Richtung ankommen. Denke etwa an einen Steckverbinder, der von vorne in eine Aufnahme geführt werden soll: Ein erreichbarer Zielpunkt hilft wenig, wenn das Werkzeug dafür schräg steht oder der Ellenbogen den Aufbau berührt. Die zusätzlichen Gelenke des H2 machen deshalb die Frage nach der räumlichen Beweglichkeit besonders interessant.
Mehr Gelenke bedeuten zugleich mehr mögliche Körperstellungen für dieselbe Aufgabe. Die Regelung muss eine passende Lösung auswählen und dabei Grenzen der Maschine berücksichtigen. Daraus folgt keine automatische Zusage, dass der H2 jeden Arbeitsplatz besser erreicht. Für den Vergleich wäre eine vollständige Bewegung mit demselben Werkzeug und derselben Zielaufnahme aussagekräftiger als eine isolierte Pose. Entscheidend ist, welche Ausrichtung während der Annäherung und beim Kontakt erhalten bleibt.
Die Finger sind dabei eine eigene Ebene. Ein beweglicher Arm und eine passende Hand lösen unterschiedliche Teile des Problems. Ob ein Greifer kleine Stecker, weiche Beutel oder starre Kisten gut handhabt, kann aus der Körper-Gelenkzahl allein nicht abgelesen werden. Unser Hintergrund zu Roboterhänden, Greifen und Tastsinn erklärt diese Trennung ausführlicher.
Drehmoment und Nutzlast sind verschiedene Angaben
Ein Drehmoment beschreibt die Drehwirkung an einem Gelenk. Die Kraft am Werkzeug hängt zusätzlich vom Abstand und von der Körperstellung ab. Bei einem ausgestreckten Arm muss ein Gelenk eine andere mechanische Situation beherrschen als bei einer Last nahe am Oberkörper. Deshalb ist ein Gelenk-Spitzenwert keine frei verfügbare Traglast, die man unverändert an jeder Handposition nutzen könnte.
Unitree trennt beim H2 selbst zwischen ungefähr sieben Kilogramm Nennlast und ungefähr fünfzehn Kilogramm Spitzenlast am Arm. Diese Unterscheidung ist für eine Beschaffung wichtiger als eine einzelne große Zahl. Ein kurz erreichbarer Grenzzustand eignet sich nicht automatisch als Grundlage für einen wiederholten Arbeitszyklus. Angaben zu Last, Haltung und Bewegungsablauf müssen zusammen betrachtet werden.
Praktisch sollte eine Nutzlastbeschreibung deshalb auch das Werkzeug und die Verbindung zum Gegenstand umfassen. Ein schwerer Greifer verbraucht einen Teil des verfügbaren Lastbudgets, bevor das Werkstück angehoben wird. Welche Reserve im konkreten Aufbau bleibt, muss für diesen Aufbau geklärt werden. Wir leiten aus den veröffentlichten Spitzenwerten keine eigene Dauerlastfreigabe ab.
Der Akkuvergleich sagt mehr als eine Laufzeitwerbung
Aus den genannten Energiemengen ergibt sich rechnerisch ein Unterschied von 108 Wh beziehungsweise 12,5 Prozent zugunsten des H2. Das ist eine Rechnung aus den Herstellerwerten, kein gemessener Laufzeitgewinn. Für die Laufzeit kommt es zusätzlich darauf an, welche Bewegungen, Rechenaufgaben und Nebenverbraucher während des Einsatzes anfallen.
Ein Roboter, der häufig schwere Objekte hebt, folgt einem anderen Lastprofil als ein System, das überwiegend auf einen Auftrag wartet. Für eine belastbare Gegenüberstellung müsste daher derselbe Aufgabenzyklus wiederholt werden. Zu erfassen wäre die Zeit bis zum nächsten vorgesehenen Lade- oder Wechselpunkt einschließlich der notwendigen Betriebsreserve. Ein Kapazitätsvorteil kann dabei helfen, er ersetzt diese anwendungsbezogene Rechnung aber nicht.
H2 EDU: Die Entwicklungsvariante verdient eine eigene Betrachtung
Die H2-Tabelle ordnet eigene Softwareentwicklung, einen zusätzlichen Core i7, optionale Rechenmodule und wählbare geschickte Hände der EDU-Ausführung zu; ein Core i5 dient den Plattformfunktionen. Diese Ausstattung darf nicht pauschal der Basisversion zugerechnet werden. Der Prozessorname allein beschreibt außerdem weder ein fertig eingesetztes Robotikmodell noch dessen Reaktionszeit.
Unitrees öffentliches SDK2-Repository stellt einen nachvollziehbaren Einstieg in die Entwicklungswerkzeuge dar. Seine Beispielstruktur führt auch einen H2-Bereich auf. Das belegt veröffentlichte Softwarearbeit am Modell, aber keine identische Schnittstellenfreigabe für jede verkaufte Variante. Welche Sensoren, Steuerschnittstellen und Softwarestände das konkrete Angebot einschließt, gehört deshalb in die technische Leistungsbeschreibung.
Für wen die Unterschiede wichtig sind
Für Manipulationsforschung ist die Armkonfiguration des H2 ein konkreter Ansatzpunkt. Für ein bestehendes H1-Projekt kann dagegen entscheidend sein, ob vorhandene Werkzeuge, Bewegungsdaten und Software übernommen werden können. Ein Modellwechsel verursacht nicht nur Hardwarekosten: Auch die bisher erreichten Ergebnisse müssen auf der neuen Konfiguration erneut eingeordnet werden.
Hinzu kommt eine leicht übersehene Modellgrenze: Der H1-2 besitzt laut derselben Herstellerübersicht bereits sieben Freiheitsgrade je Arm und sechs je Bein. Wer diese Variante besitzt, darf den Unterschied zwischen H1 und H2 nicht unverändert auf sein eigenes System übertragen. Die genaue Modellbezeichnung ist somit Teil des Vergleichs, keine nebensächliche Fußnote.
Der H2 bietet nach den verfügbaren Daten eine andere Kombination aus beweglichem Körper, Akku und Entwicklungsoptionen. Eine allgemeine Kaufempfehlung für jeden Betrieb ergibt sich daraus nicht. Sinnvoll wird die Auswahl, wenn ein konkreter Nutzen der Mechanik oder der Entwicklungszugänge erkennbar ist und die gesamte Anwendung dazu passt. Für die wirtschaftliche Betrachtung hilft ergänzend unser Beitrag über die Gesamtbetriebskosten einer Robotiklösung.
Quellen & weiterführende Informationen
- 36kr / 览富财经网: Vorstellung des Unitree H2 im Oktober 2025 ↗Veröffentlicht: 2025-10-21 · Abgerufen: 2026-11-07
- Unitree: H2 und H2 EDU – offizielle technische Produktübersicht ↗Abgerufen: 2026-11-07
- Unitree: H1 und H1-2 – offizielle technische Produktübersicht ↗Abgerufen: 2026-11-07
- Unitree Robotics: Offizielles SDK2-Repository ↗Abgerufen: 2026-11-07
- Unitree SDK2: Offizielle Beispielstruktur mit H2-Unterverzeichnis ↗Abgerufen: 2026-11-07